|
STAK-01抗震倾斜仪STAK系列抗震倾斜仪是一款高性能、高精度的惯性测量设备,分外置安装和内置安装两种:外置安装型号为:STAK-01抗震倾斜仪;外置安装型号为:STAK-02抗震倾斜仪。可用于雷达跟踪、轨道测量及隧道挖掘工程等较强震动环境的控制和水平倾角测量。 
收藏
STAK系列抗震倾斜仪是一款高性能、高精度的惯性测量设备,分外置安装和内置安装两种:外置安装型号为:STAK-01抗震倾斜仪;外置安装型号为:STAK-02抗震倾斜仪。可用于雷达跟踪、轨道测量及隧道挖掘工程等较强震动环境的控制和水平倾角测量。 STAK系列抗震倾斜仪采用高可靠性、高稳定性、大量程、高精度的惯性传感器组合,通过低功耗、超精密采集电路通道进入高速的硬件信息处理单元,多项传感器补偿技术及完美的导航算法模型保证测量精度。抗震动、抗电磁、水密的机械结构设计以及严格的施工工艺保证了该产品在恶劣的环境下仍能精密地测量载体的两轴方向的水平。 一、 技术参数
二、 电气参数 Ø 供电要求 1. 类型:直流; 2. 输入电压范围:9~36V; 3. 额定输入电压:24±1VDC; 4. 功耗:≤10W。 Ø 电气接口 STAK-01抗震倾斜仪采用12芯防水插座(IP67),接口及电缆芯线定义如下表:
备注:线束屏蔽层接接插件壳体 STAK-02抗震倾斜仪采用15芯微矩形连接器,接口及电缆芯线定义如下表:
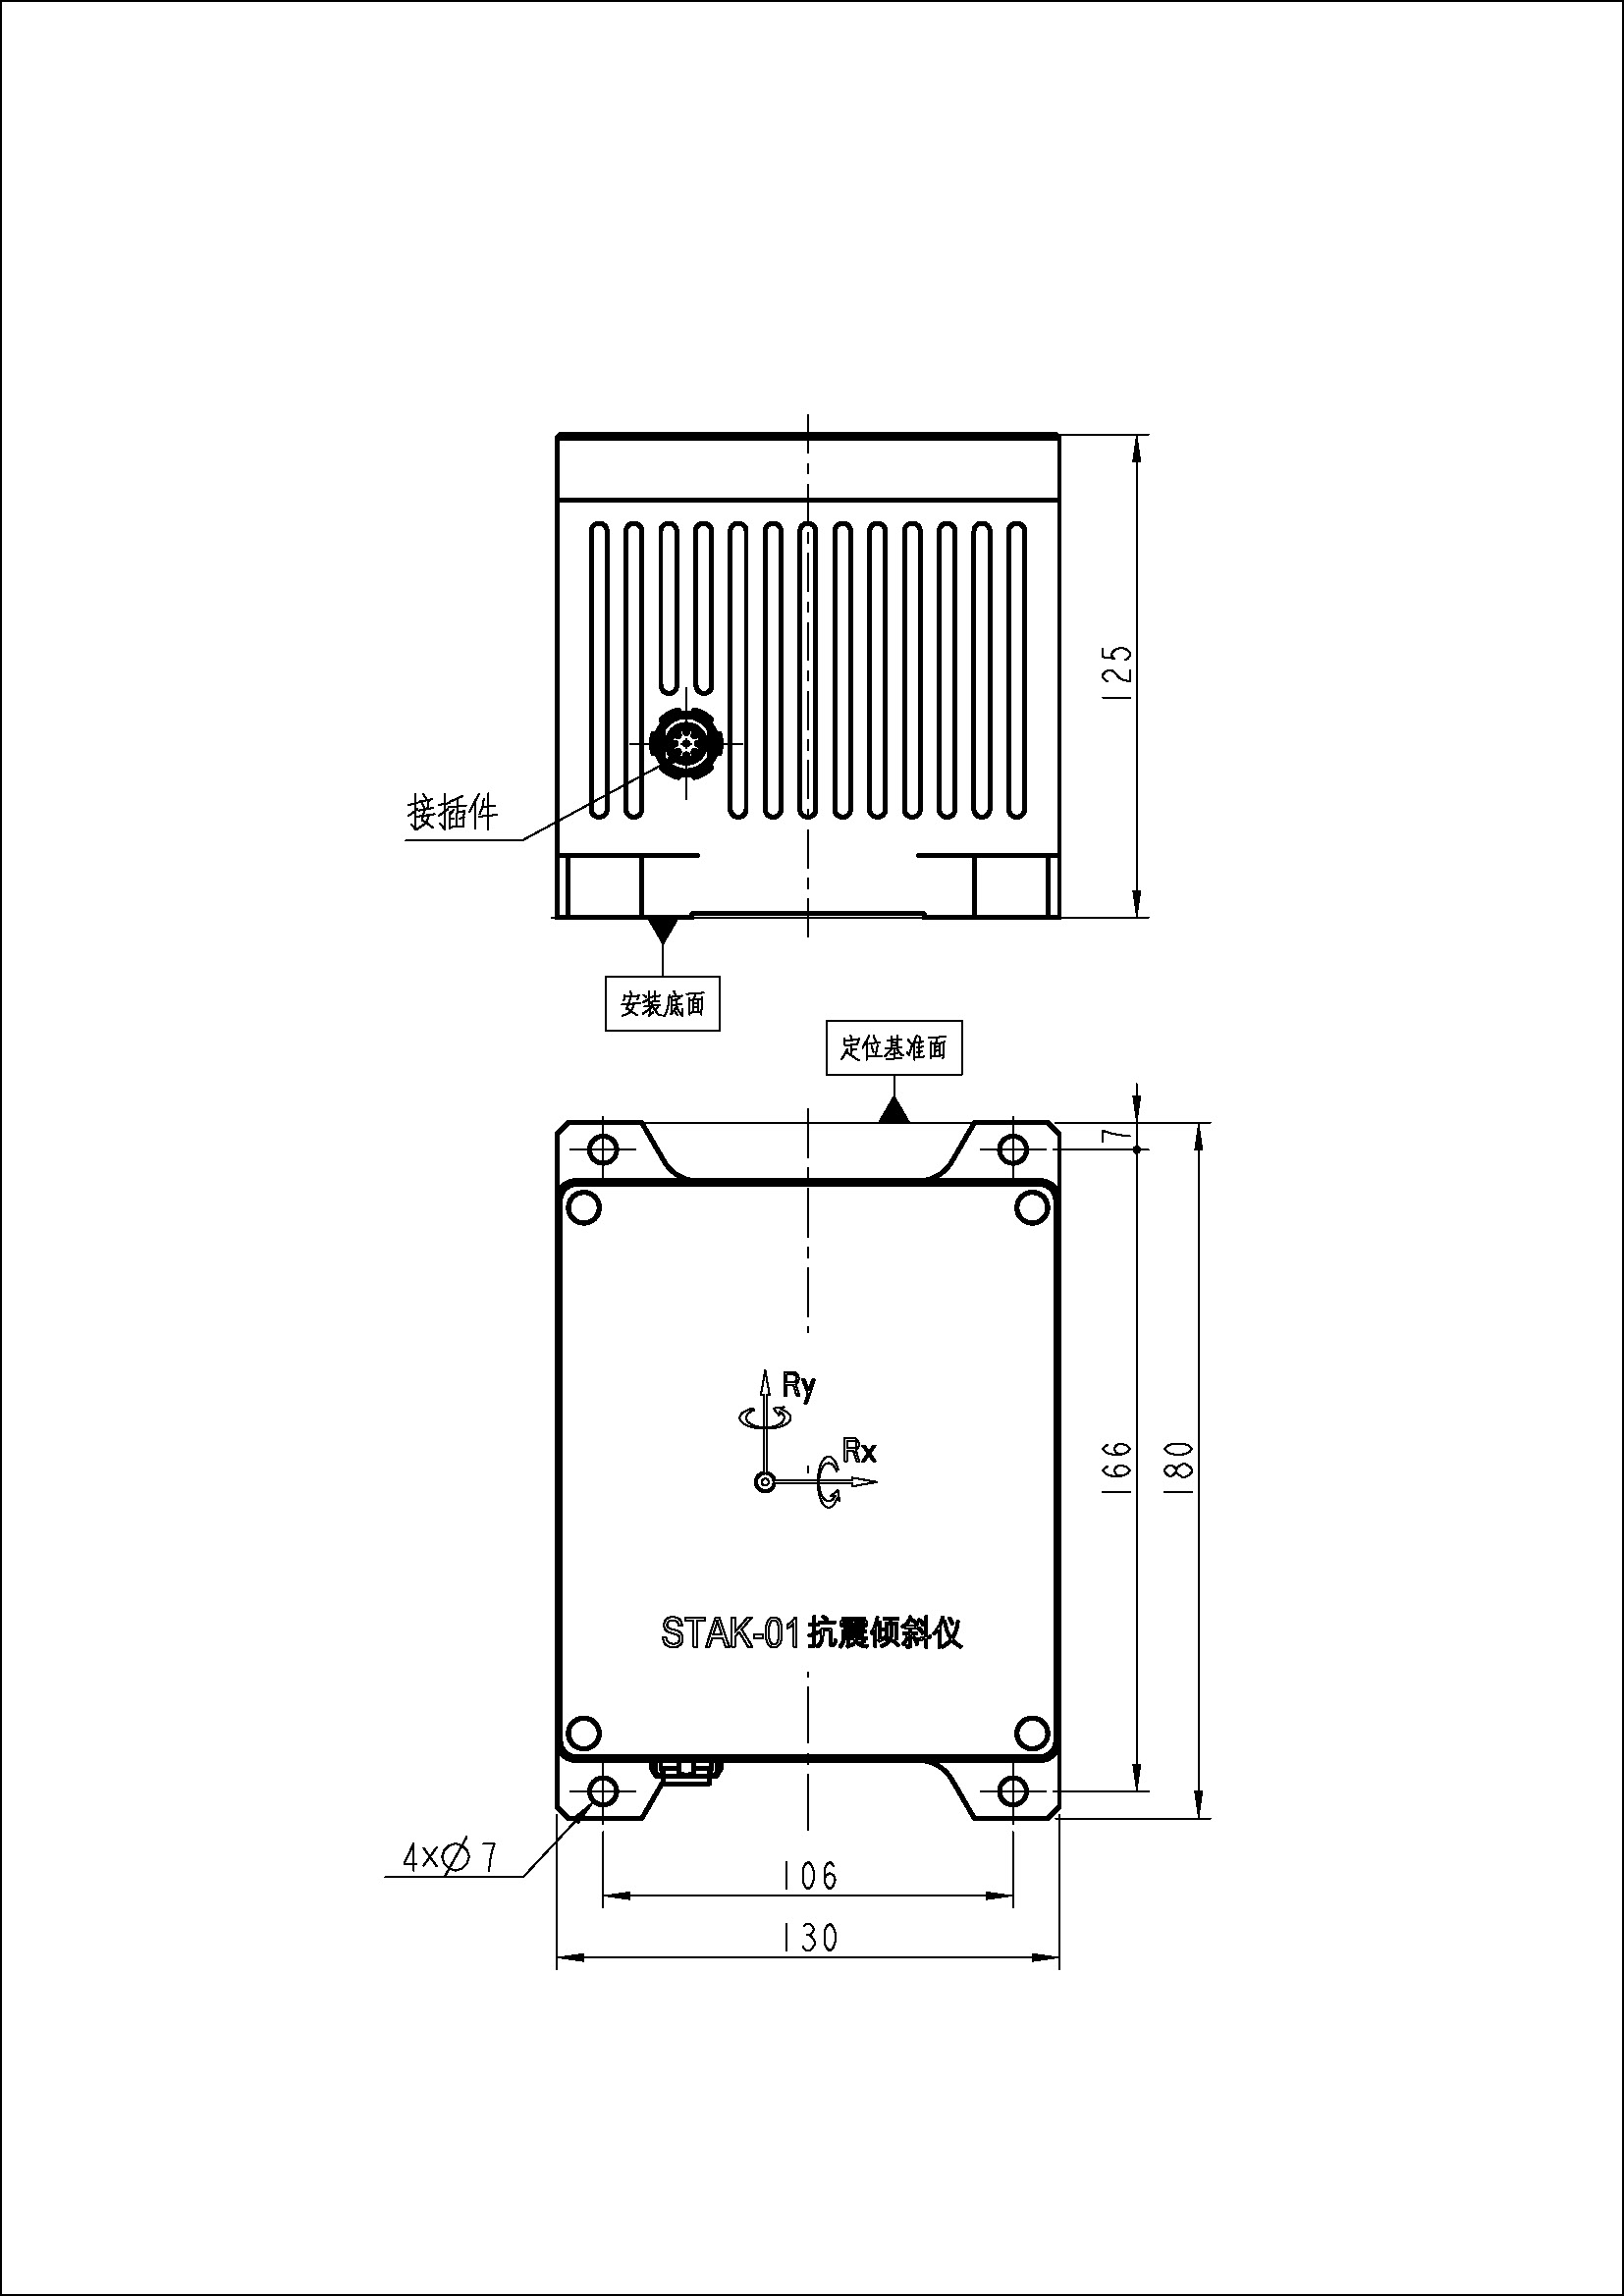
三、 结构外形 STAK-01抗震倾斜仪
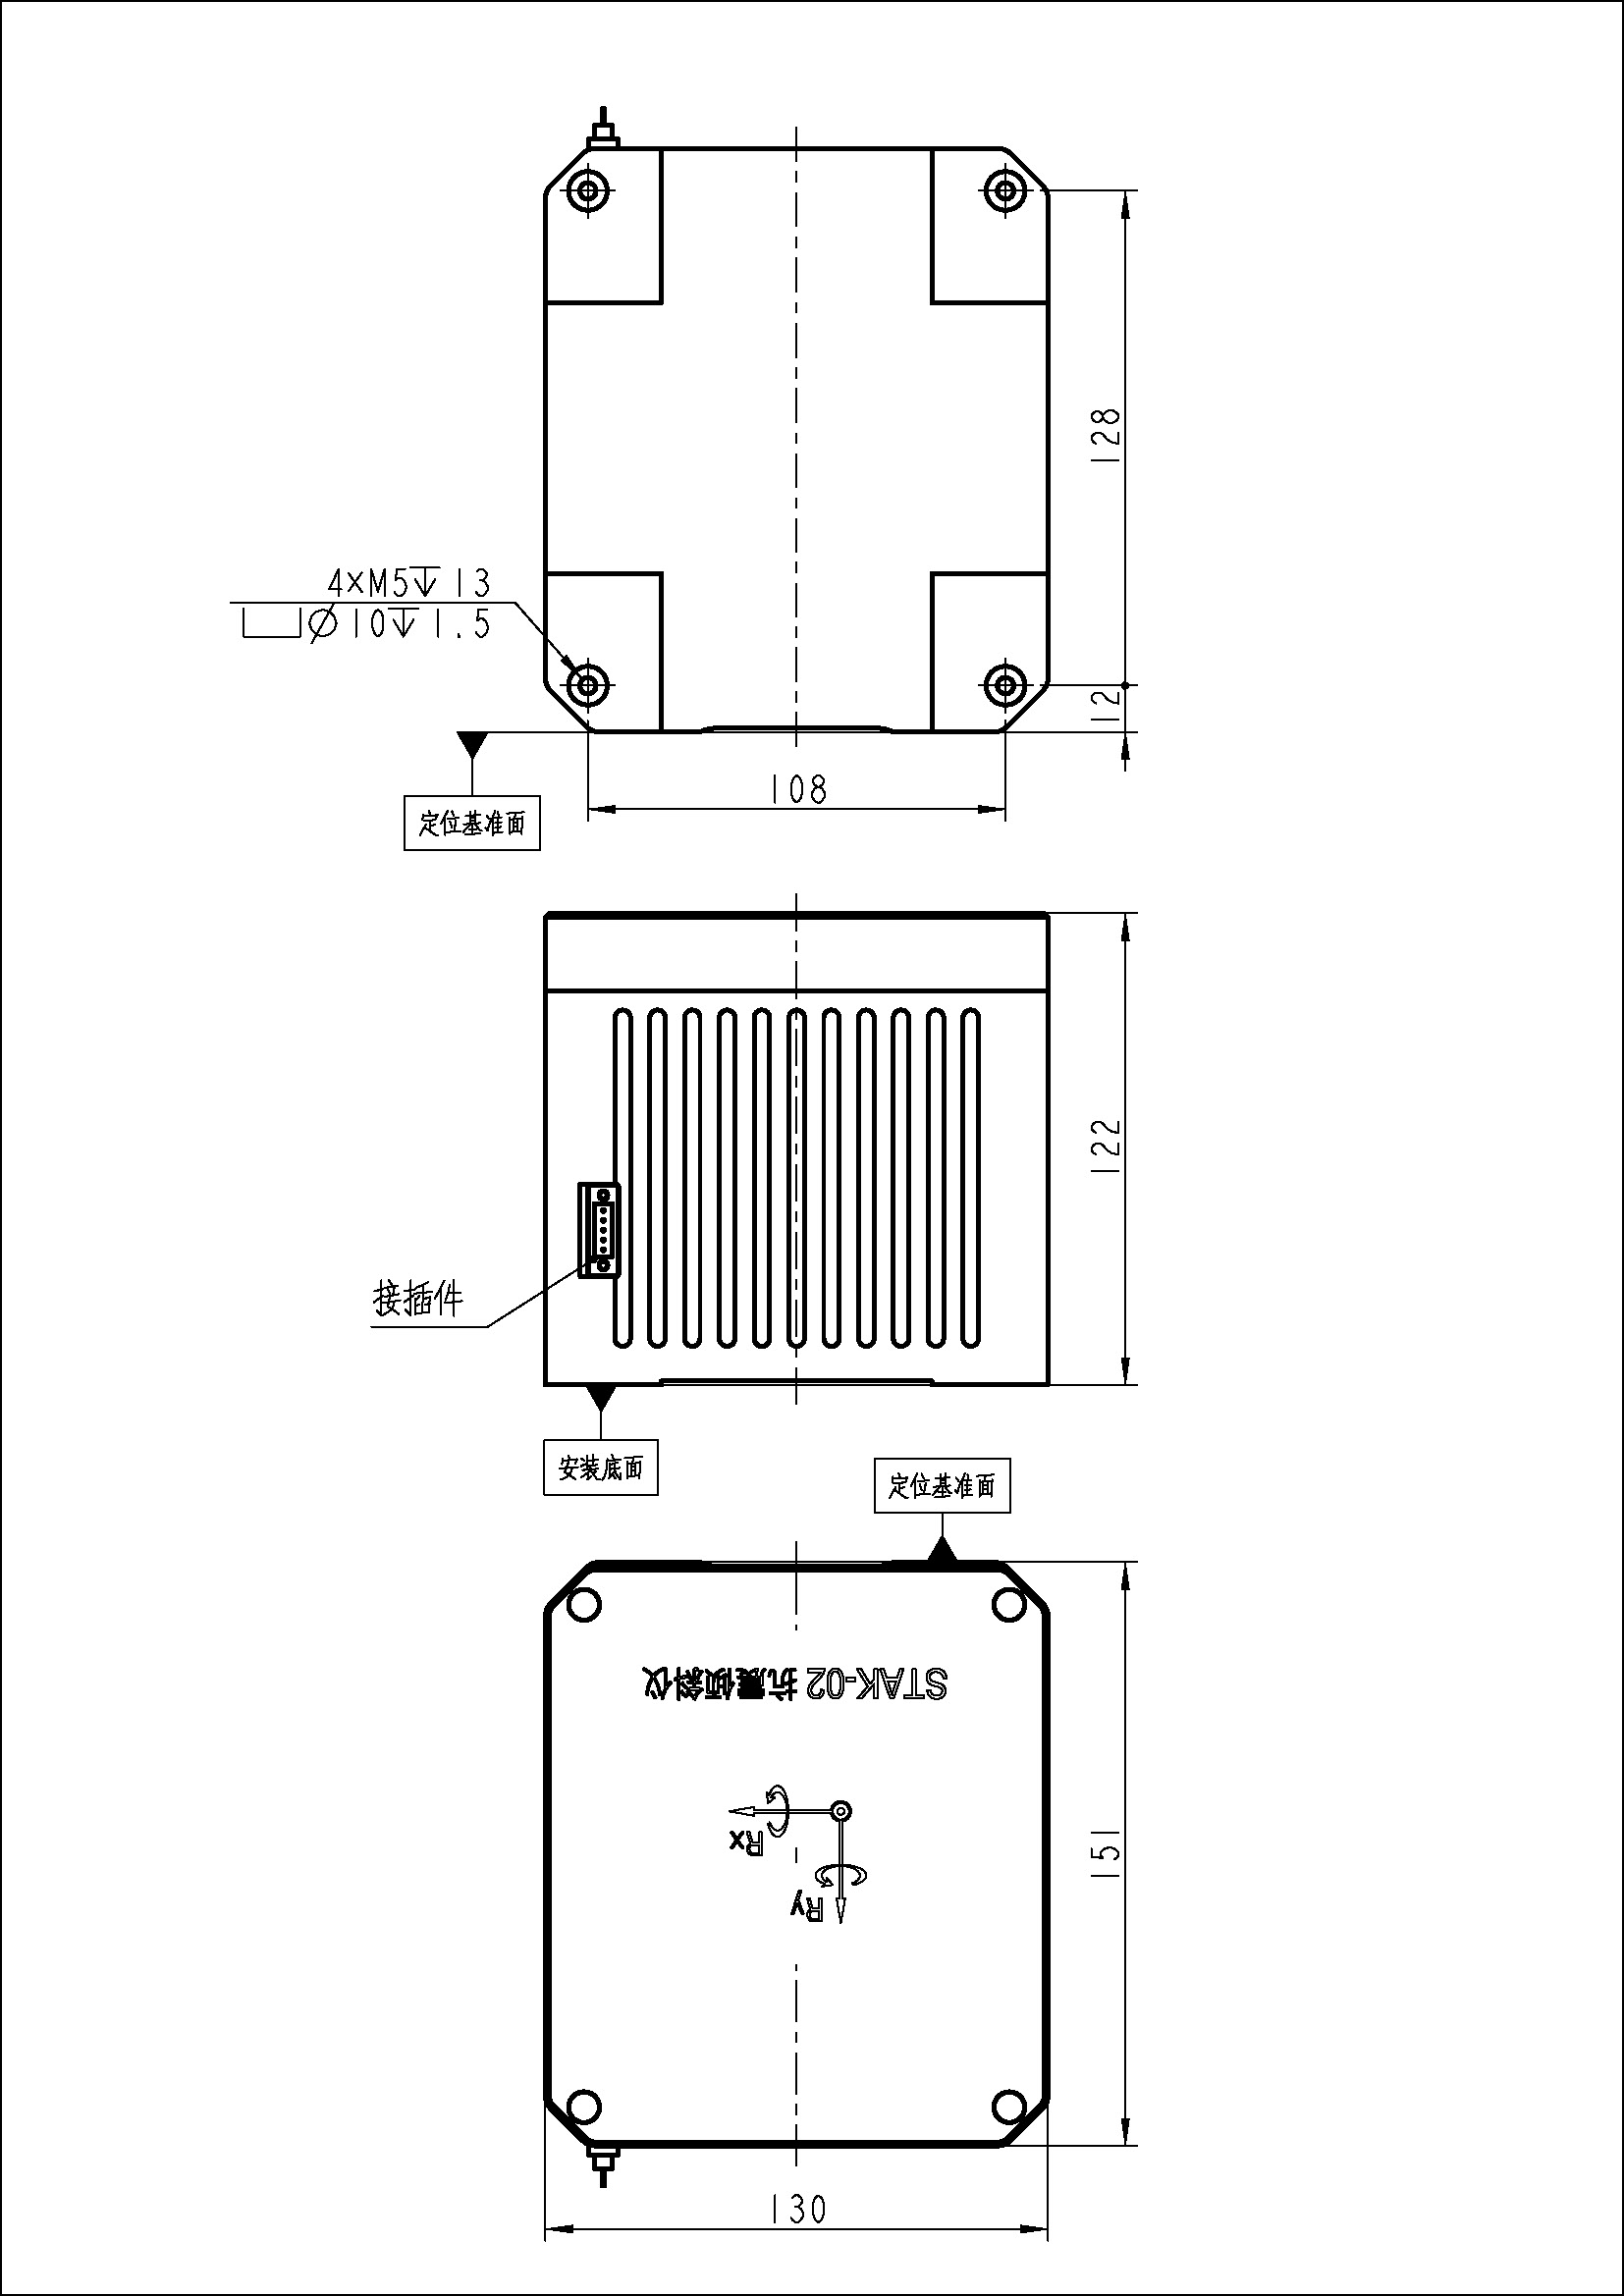
STAK-02抗震倾斜仪
四、 输出格式 格式:xx.xxxx,xx.xxxx,xx.xxxx,x,xx.xxxx 说明:皆为ASCII码,为回车换行; 顺序为航向,纵倾,横滚,状态及里程计速度值,以逗隔开; 状态值1(粗对准, 3分钟)、2(精对准,7分钟),3(导航)。 五、 ARHS-01航姿仪接口协议和命令 Ø 接口协议 1. 类 型:RS422 2. 波特率:115200 3. 数据位:8 4. 校验位:N 5. 停止位:1 Ø 命令 1. 初始化里程计命令 命令:$INODO* 回复:@SER,INIT,ODO,OK(配置成功,不成功无回复) 说明:里程计初始化为16位分辨率,100Hz输出,且保存设置,其余默认。 注意:里程计节点ID需为0x3F,CAN波特率250KPS方初始化成功。 2. 设置里程计(里程/圈)系数 命令:$CFODO,xx.xxxx* 回复:@SER,CMD,ERRO(格式出错) @SER,CMD,OK(配置成功) 说明:里程计转动一圈,煤机相对里程值,单位米/圈。 注意:航姿仪箭头方向为正,如方向不一致,系数上调整正负号。 3. 设置输出频率 命令:$CFRAT,xx* 回复:@SER,CMD,ERRO(格式出错) @SER,CMD,OK(配置成功) 说明:支持100,50,20,10,5,2,1Hz,默认1Hz。 4. 设置速度阈值 命令:$CFVOL,xx.xxxx* 回复:@SER,CMD,ERRO(格式出错) @SER,CMD,OK(配置成功) 说明:此命令的作用是规避非正常状态(车轮空转打滑等)产生的速度误差,当里程计得出的速度值大于此设定值时,认为处于非正常状态。此值默认设为5m/s。 5. 查看里程计系数 命令:$OTOCF* 回复:@SER,ODO,COFF:xx.xxxx 6. 查看速度阈值设定值 命令:$OTVOL* 回复:@SER,SPIN,VOLE:xx.xxxx 7. 启动导航 命令:$STNAV,xx.xxx,xxx.xxx* 回复:@SER,CMD,ERRO(格式出错) @SER,CMD,OK(配置成功) 说明:顺序为纬度,经度值,单位为度,如不输入此命令,直接默认上次纬度经度值进行对准导航。 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||