|
水平度传感器用于测量设备表面和水平面之间的夹角,DAH-05可以测量X和Y2个轴的水平度,它具有测量精度高、水平零位稳定性好的特点。
一. 概述 水平度传感器用于测量设备表面和水平面之间的夹角,DAH-05可以测量X和Y2个轴的水平度,它具有测量精度高、水平零位稳定性好的特点。 二. 技术指标 参数 | 出厂指标 | 量程 | ±0.2° | 精度(±0.1°内) | 0.001° | 年漂(±0.1°内) | 0.003° | 分辨率 | 0.0001° | 工作温度 | 22±5℃ | 存储温度 | -30℃~+60℃ | 供电电压 | 9V~30V DC | 功耗 | <1 W | 寿命 | ≥20000h | 通讯接口 | RS485 | 尺寸 | W40.5*L90*H46mm(详见外形图) | 安装方式 | 螺钉法兰固定,平装(详见外形图) | 线缆和传感器连接方式 | 4芯双绞屏蔽线,直接出线 | 洁净度要求 | 铝合金密闭外壳,不产生粉尘 |
三. 接线定义 线色 | 说明 | 绿 | RS-485(A+)
| 黄 | RS-485(B-) | 红 | 电源正极 | 黑 | 电源负极 |
四. 外形图 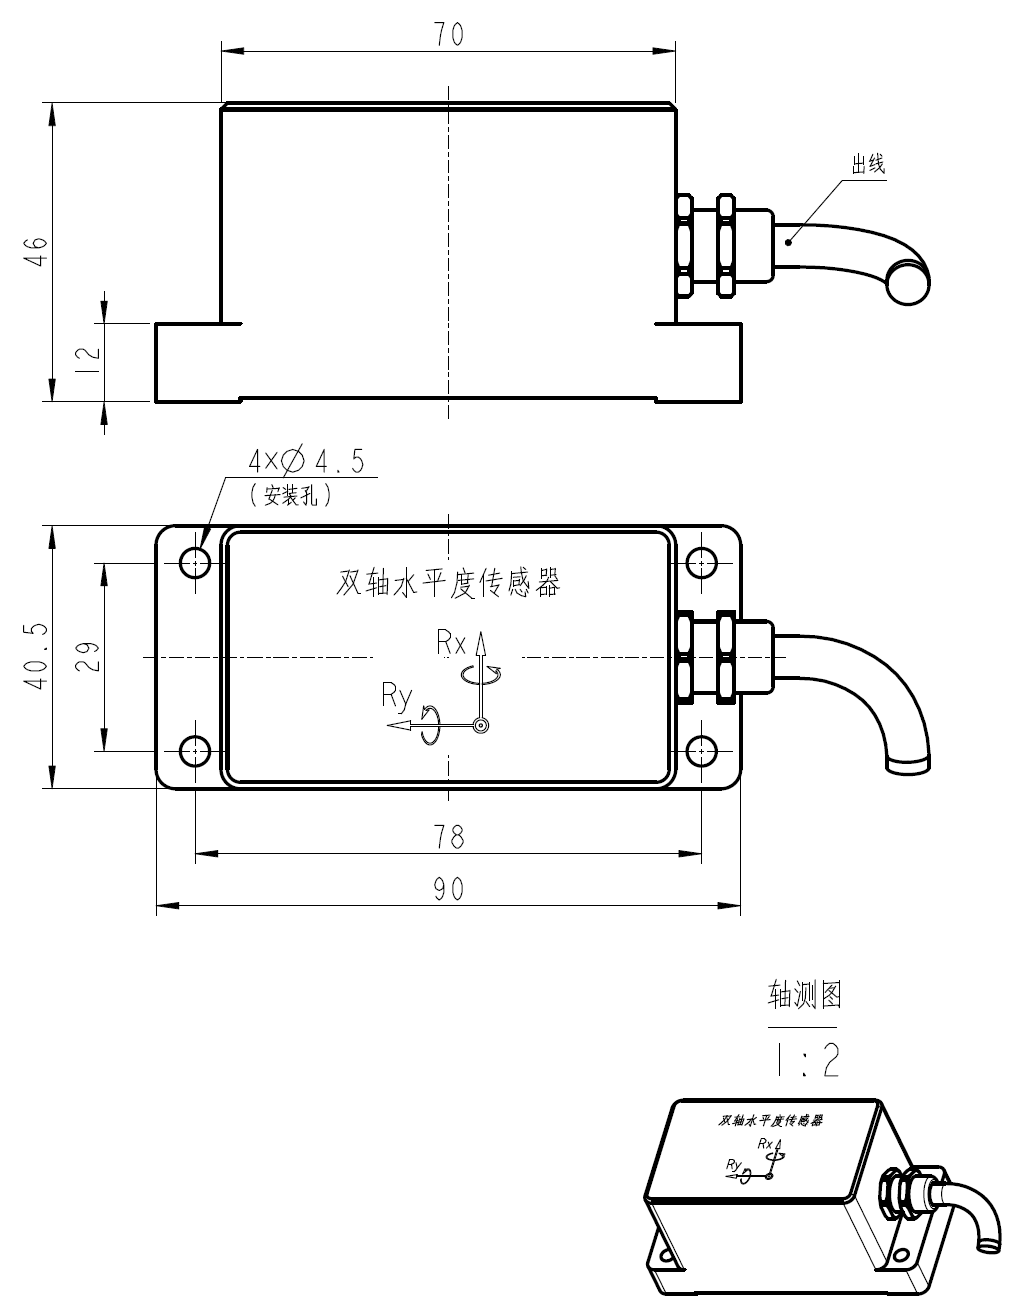
五. 输出数据协议 ASCII码输出,串口参数: 数据位8位,无校验位,停止位1位,波特率默认9600。 输出格式:xx.xxxx,x.xxxx 举 例:<001>0.0123,-0.0045。 说 明:<001>为传感器的地址号,0.0123为绕X轴旋转倾角,-0.0045为绕Y轴旋转倾角,为回车换行。 六. 通信协议命令集 1 设置命令集(发送命令大小写皆可,表示回车换行) 发送 | <xxx>@SST,SET,BAUDRATE,9600\r\n | 说明:参数包含9600,19200,38400,57600,115200。 9600为默认值。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 | 备注 | <xxx>为传感器的地址号,范围为001-247,所有传感器都响应<000>命令,\r\n为回车换行,以下命令皆同。 |
1.1 设置地址号 发送 | <xxx>@SST,SET,ID,001\r\n | 说明:地址范围001~247。 001为默认值。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.2 设置输出频率 发送 | <xxx>@SST,SET,OUTRATE,2\r\n | 说明:参数包含0,1,2,5,10,20,50,100Hz。 2为默认值。 0为**式。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.3 修正漂移量(方法一) 发送 | <xxx>@SST,SET,DRIFT,-0.0023,0.0045\r\n | 说明:XY的当前水平零位分别-0.0023、+0.0045。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.4 修正漂移量(方法二),需要分两步 第一步,静止30秒钟后发送: 发送 | <xxx>@SST,SET,DRIFT,MODIFY1\r\n | 说明:修正漂移量第一步。 | 回复 | <xxx>@SER, DRIFT,MODIFY1,ING…\r\n | 说明:修正进行中(大约需要5秒钟)。 |
| <xxx>@SER,ROTATE,SST,180DEGREE\r\n | 提示语,将传感器水平旋转180度。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
第二步,水平旋转180度,并静止30秒钟后发送: 发送 | <xxx>@SST,SET,DRIFT,MODIFY2\r\n | 说明:修正漂移量第二步。 | 回复 | <xxx>@SER,DRIFT,MODIFY2,ING…\r\n | 说明:修正进行中(大约需要5秒钟)。 |
| <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.5 取消传感器修正漂移量 发送 | <xxx>@SST,SET,DRIFT,CANCEL\r\n | 说明:将传感器修正漂移量取消,恢复为0。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:设置成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.6 系统软复位 发送 | <xxx>@SST,SET,SYSTEM,RESET\r\n | 说明:系统软复位。 | 回复 | <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.7 保存当前设置 发送 | <xxx>@SST,SET,SETTINGS,SAVE\r\n | 说明:将设置的参数保存。 | 回复 | <xxx>@SER,SAVE,OK\r\n | 说明:保存成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
1.8 恢复出厂参数(不需要保存设置,慎用) 发送 | <xxx>@SST,SET,SYSTEM,DEFAULT\r\n | 说明:恢复出厂参数。 | 回复 | <xxx>@SER,SET,OK\r\n | 说明:保存成功。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
2 返回指令集(发送命令大小写皆可,<CR><LF>表示回车换行) 2.1 返回波特率 发送 | <xxx>@SST,RETURN,BAUDRATE\r\n | 说明:返回波特率命令。 | 回复 | <xxx>@SER,BAUDRATE,9600\r\n | 说明:返回波特率。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
2.2 返回485 地址号 发送 | <xxx>@SST,RETURN,ID\r\n | 说明:返回编码号命令。 | 回复 | <xxx>@SER,ID,1\r\n | 说明:返回编码号。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
2.3 返回输出频率 发送 | <xxx>@SST,RETURN,OUTRATE\r\n | 说明:返回输出频率命令。 | 回复 | <xxx>@SER,OUTRATE,2\r\n | 说明:返回输出频率。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
2.4 返回修正漂移量值 发送 | @SST,RETURN,AXIS,DRIFT\r\n | 说明:返回漂移量值命令。 | 回复 | <xxx>@SER,DRIFT,-0.0012,0.0034\r\n | 说明:返回X、Y的修正漂移量。 |
| <xxx>@SER,COMMAND,ERRO\r\n | 说明:格式错误。 |
|
|


